
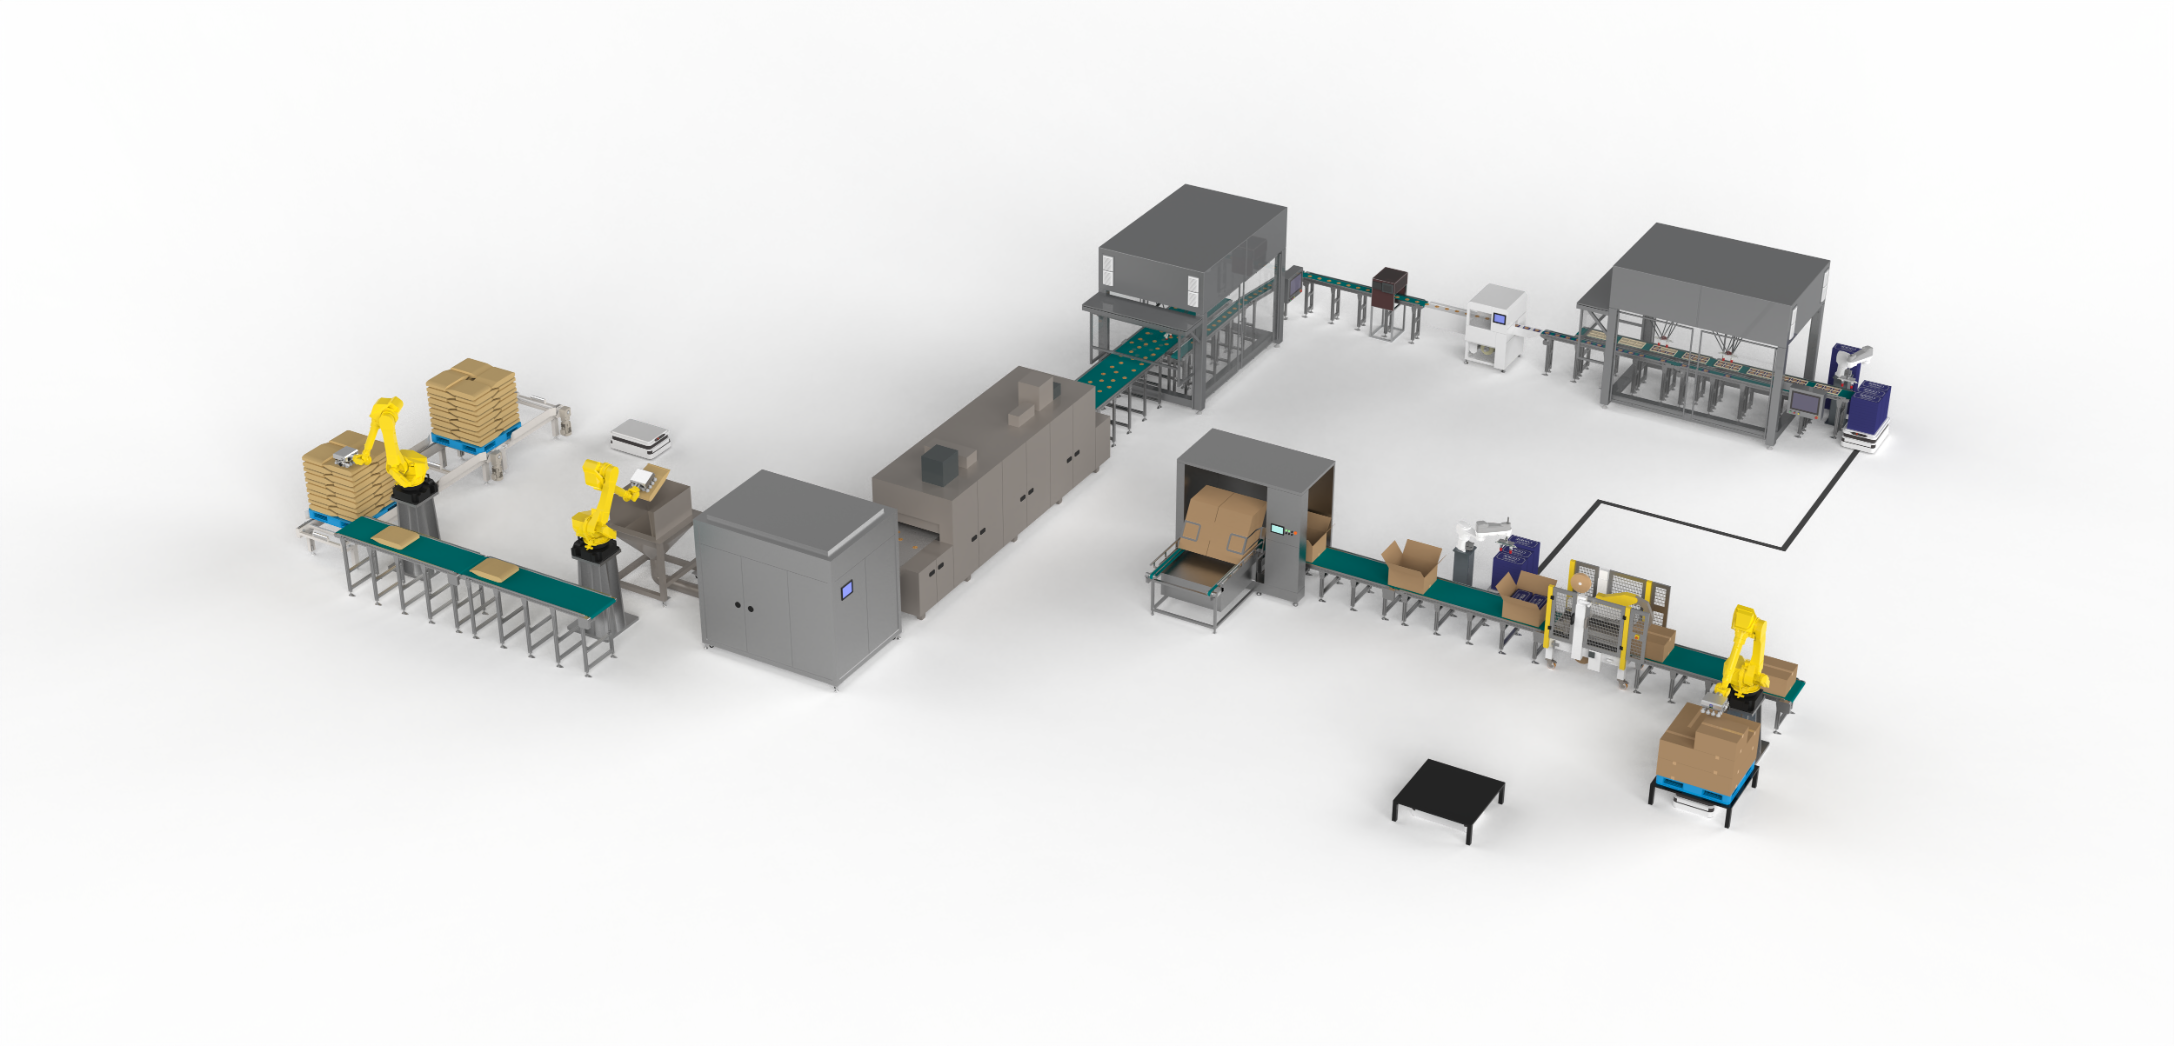
食品(焼き菓子・洋菓子等)製造ラインにおいて、材料搬送から製品の整列・載せ替え工程にいたるまで、従来人手で行っていた作業を、生産ライン全体を通して自動化。部分的な導入に留まらず、ライン全体を自動化することで、生産効率の最大化と、人の手を介さない徹底した衛生管理を両立しています。
| ワークの種類 | 原料袋(粉体)、クッキーなどの焼き菓子・洋菓子(包装前・個包装後)、トレー、段ボール |
|---|---|
| 納入先 | お菓子メーカー |
| 工程・用途 | 3Dビジョン付きデパレ機、原材料投入、整列、トレー供給機、トレー詰め、製函、ケーサ、封函機、ラベル貼り、パレタイズ装置、搬送 |
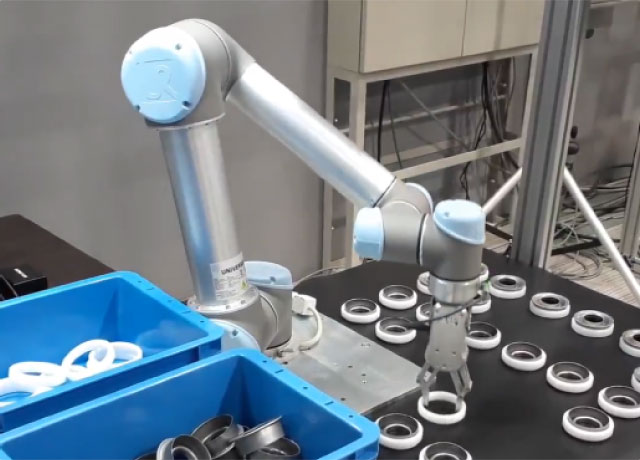
| プロダクト | ・6軸多関節ロボット ・パラレルリンクロボット ・スカラロボット ・AMR(自律移動ロボット) ・AGV(無人搬送車) |
課題
・原料投入やパレタイズ・デパレタイズなど、身体的負担の大きい工程での人員確保が困難。
・人的ミスによる異物混入や食中毒リスク(コンタミネーション)がある。
・従来の手作業による工程では、製品の「割れ」や「欠け」といった破損が避けられず、それに伴う生産ロスが発生。
・多くの人手を要する整列・搬送工程では、急な欠員や採用難による「現場の人数が揃わない」ことが課題になっている。
ご提案
原料投入から出荷までの全工程をトータルで自動化、生産ラインのボトルネック解消につながります。特に人手の確保が難しい整列工程や、身体的負荷の大きい重量物搬送を自動化することで、欠員リスクや人手不足の問題を解決。弊社が得意とするハンドリング技術により、スピード・正確さを実現。さらに人手を介さないことにより衛生的な生産環境を両立します。設計から保守までワンストップで対応し、安定した生産体制を実現します。
装置の動き
| 搬入工程 | AMRが原料パレットをデパレタイズエリアへ自動搬送。 |
|---|---|
| デパレタイズ工程 | 6軸ロボットが原料袋を認識し、デパレタイズ(荷下ろし)を実行。 |
| 原料投入工程 | 別の6軸ロボットが袋を開封・把持し、加工機へ原料を投入。 |
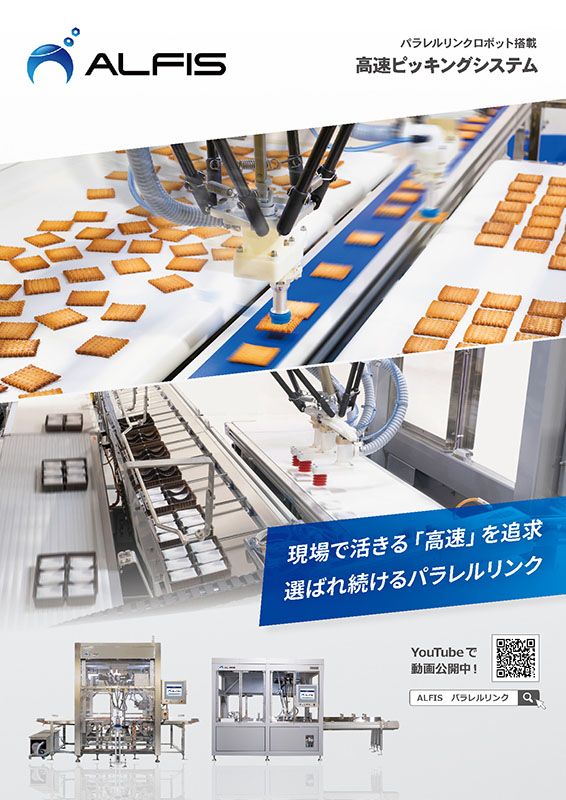
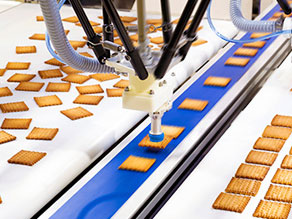
| 整列工程 | パラレルリンクロボットが、オーブンから出た焼き菓子・洋菓子などをカメラで認識し、コンベヤへ高速整列。 |
| ラベル貼り工程 | 搬送中の商品をセンサーで検知し、自動ラベラーが所定位置へラベルを貼付。貼付後、そのまま次工程へ搬送。 |
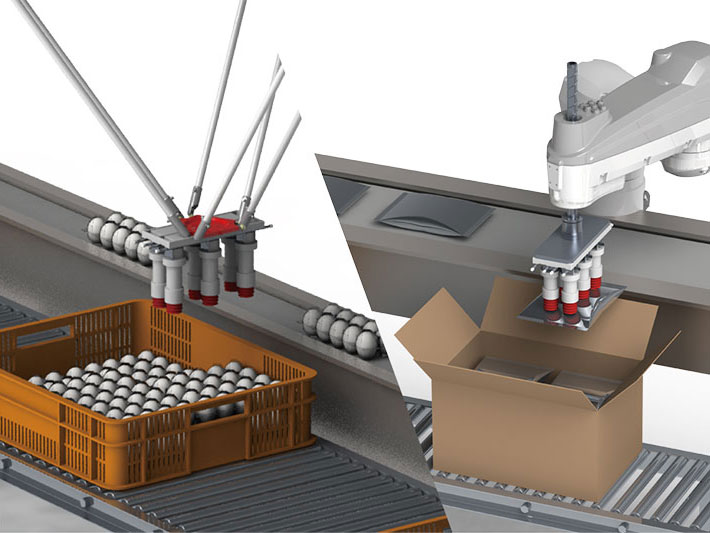
| トレー詰め工程 | (検査・個包装後)個包装された商品を、別のパラレルリンクロボットが吸着し、トレーへ高速パッキング。 |
| 搬送工程 | AGVが磁気テープに沿って、梱包済みの段ボールを最終封函ラインへ搬送。 |
| 製函工程 | 平板段ボールを自動供給し、成形機構で立体形状に組み立て。底面を封緘し、箱詰め位置へ搬送。 |
| 箱詰め工程 | スカラロボットがトレーを正確にピックし、段ボールへ箱詰め。 |
| 封函工程 | 箱詰め済み段ボールの上部フラップを自動で折り込み、テープ貼付装置で封緘。封函後、次工程へ搬送。 |
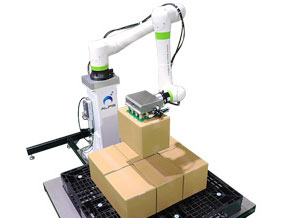
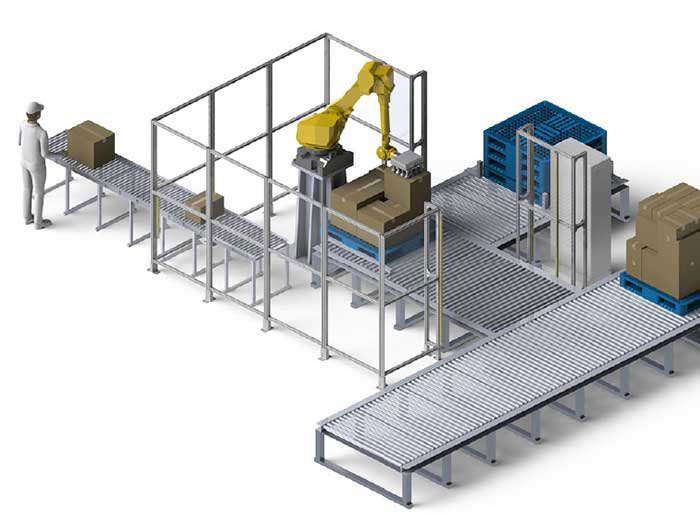
| パレタイズ工程 | 6軸ロボットが完成した段ボールをパレット上に積み上げ。 |
| 出荷工程 | 積載完了後、AMRがパレットをピックアップし、出荷待機エリアへ搬送。 |